 1 / 3
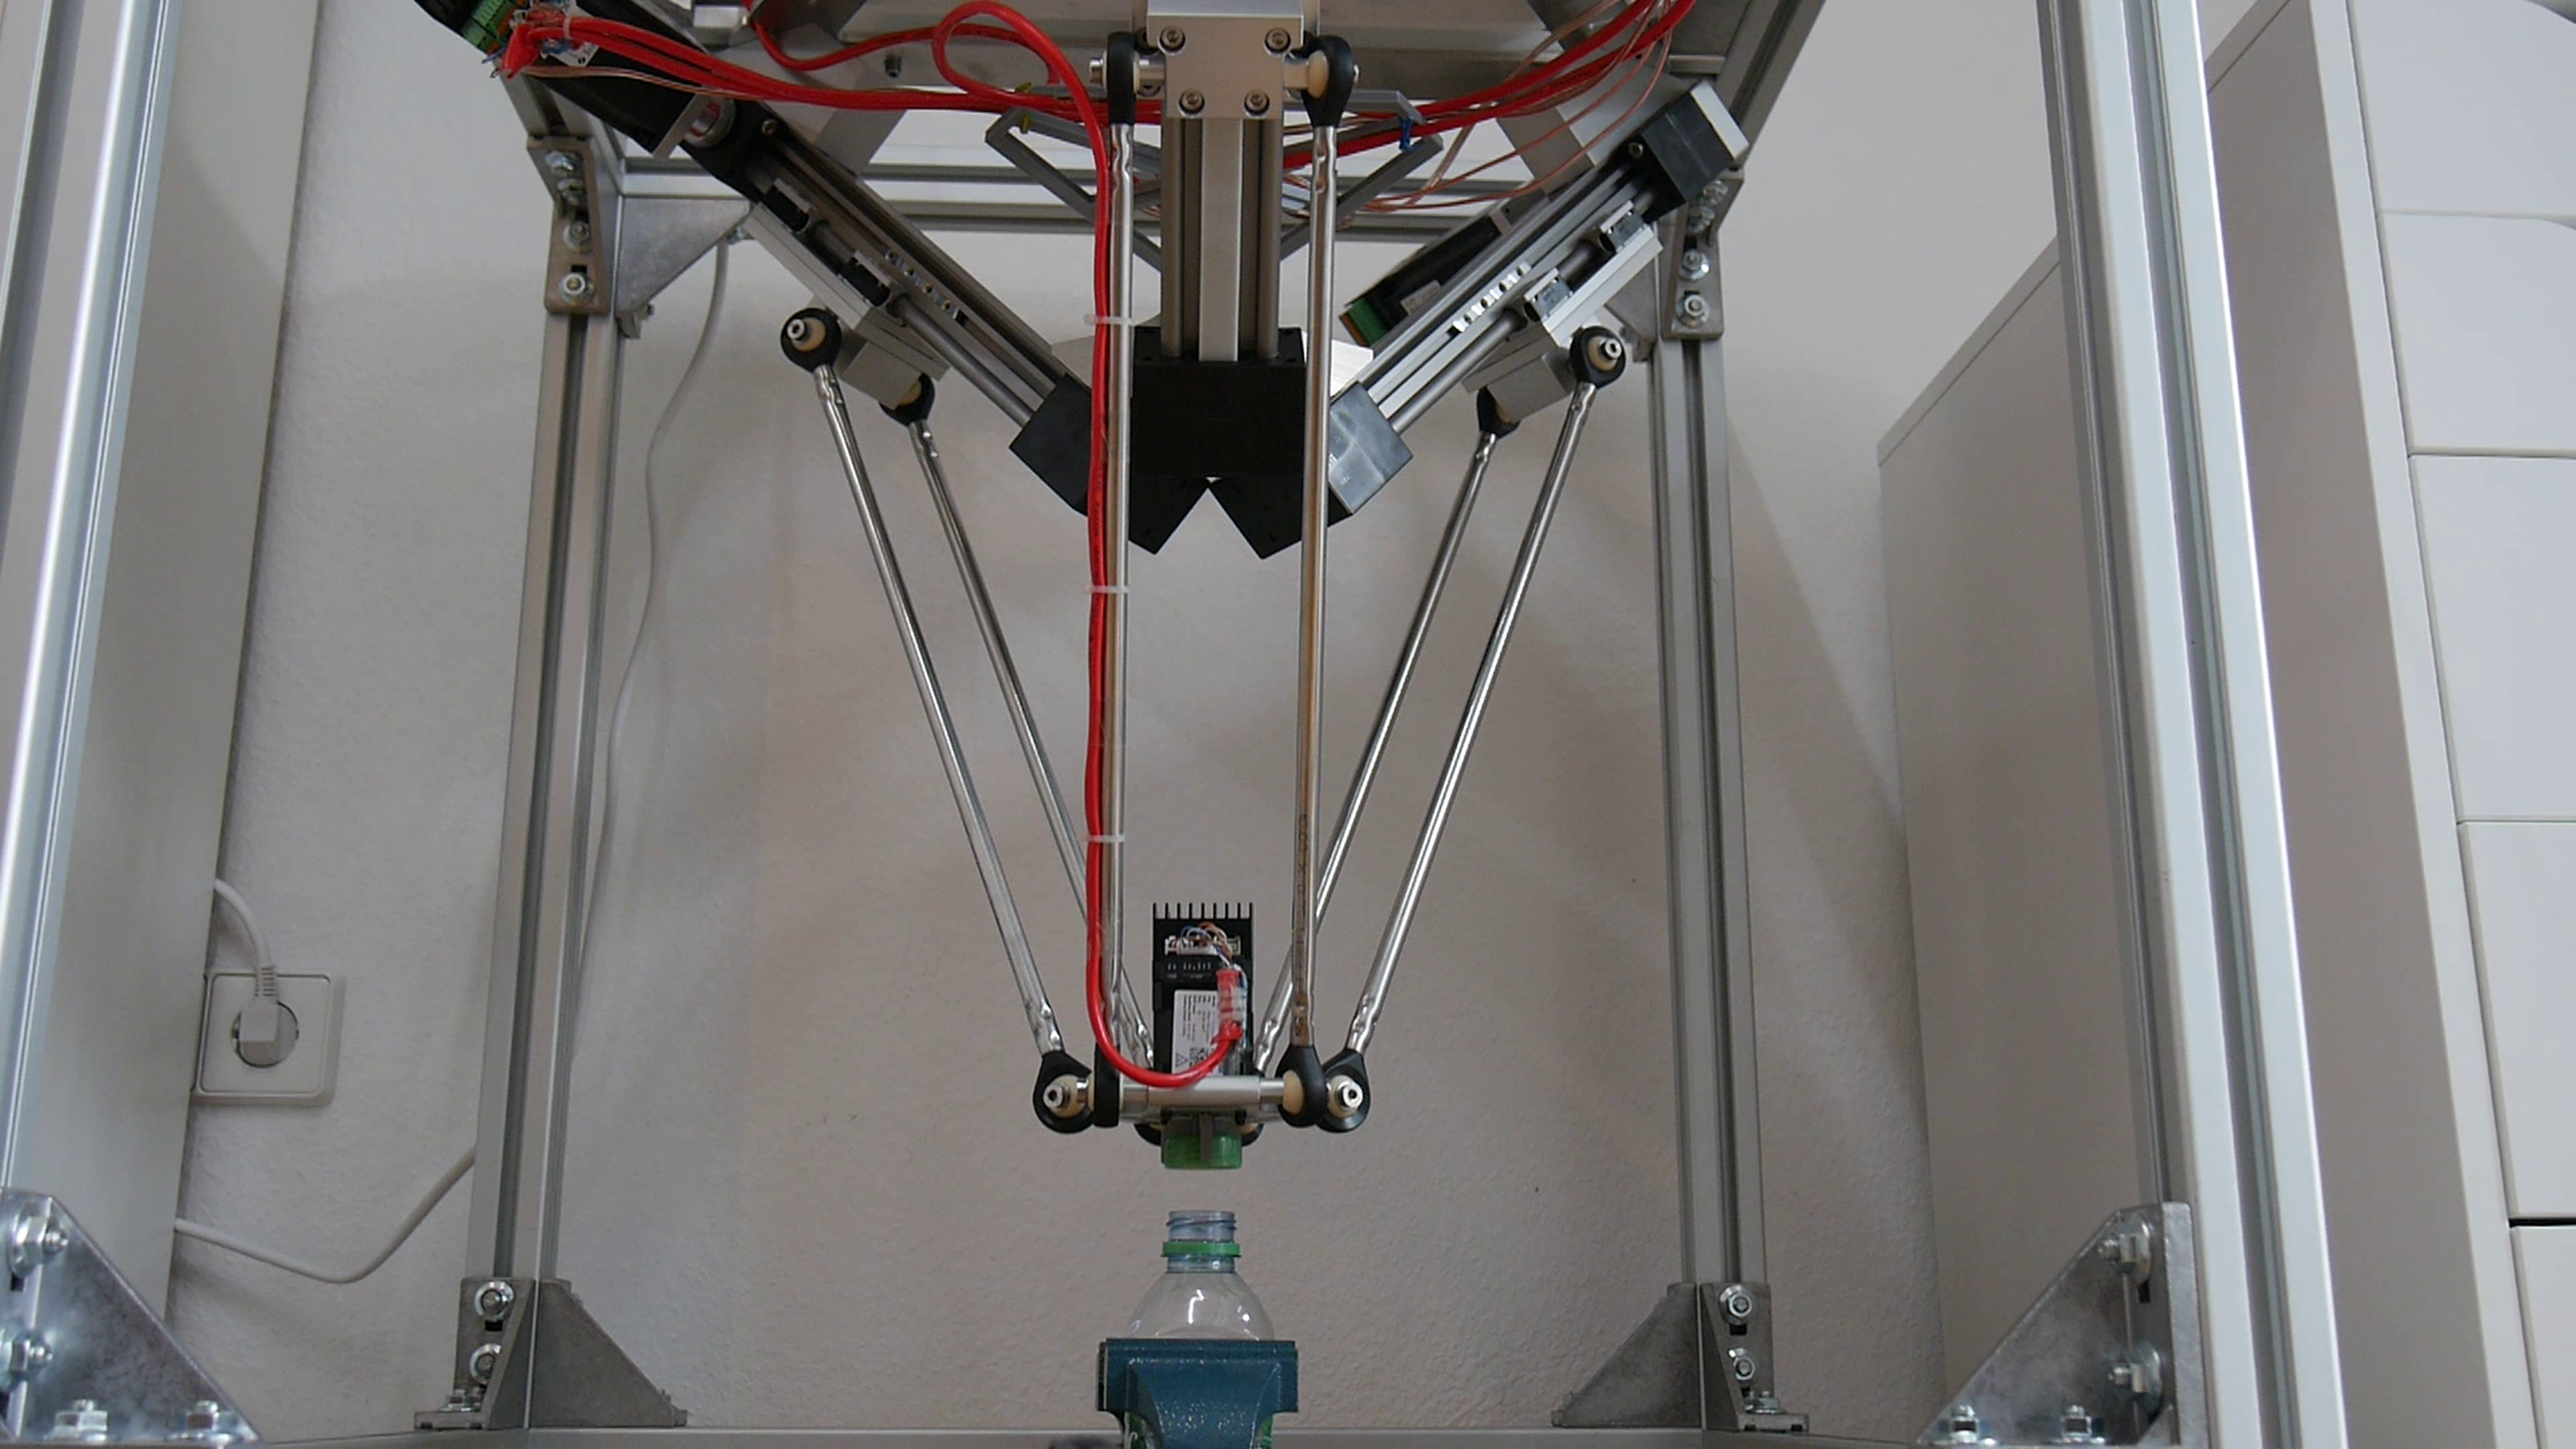
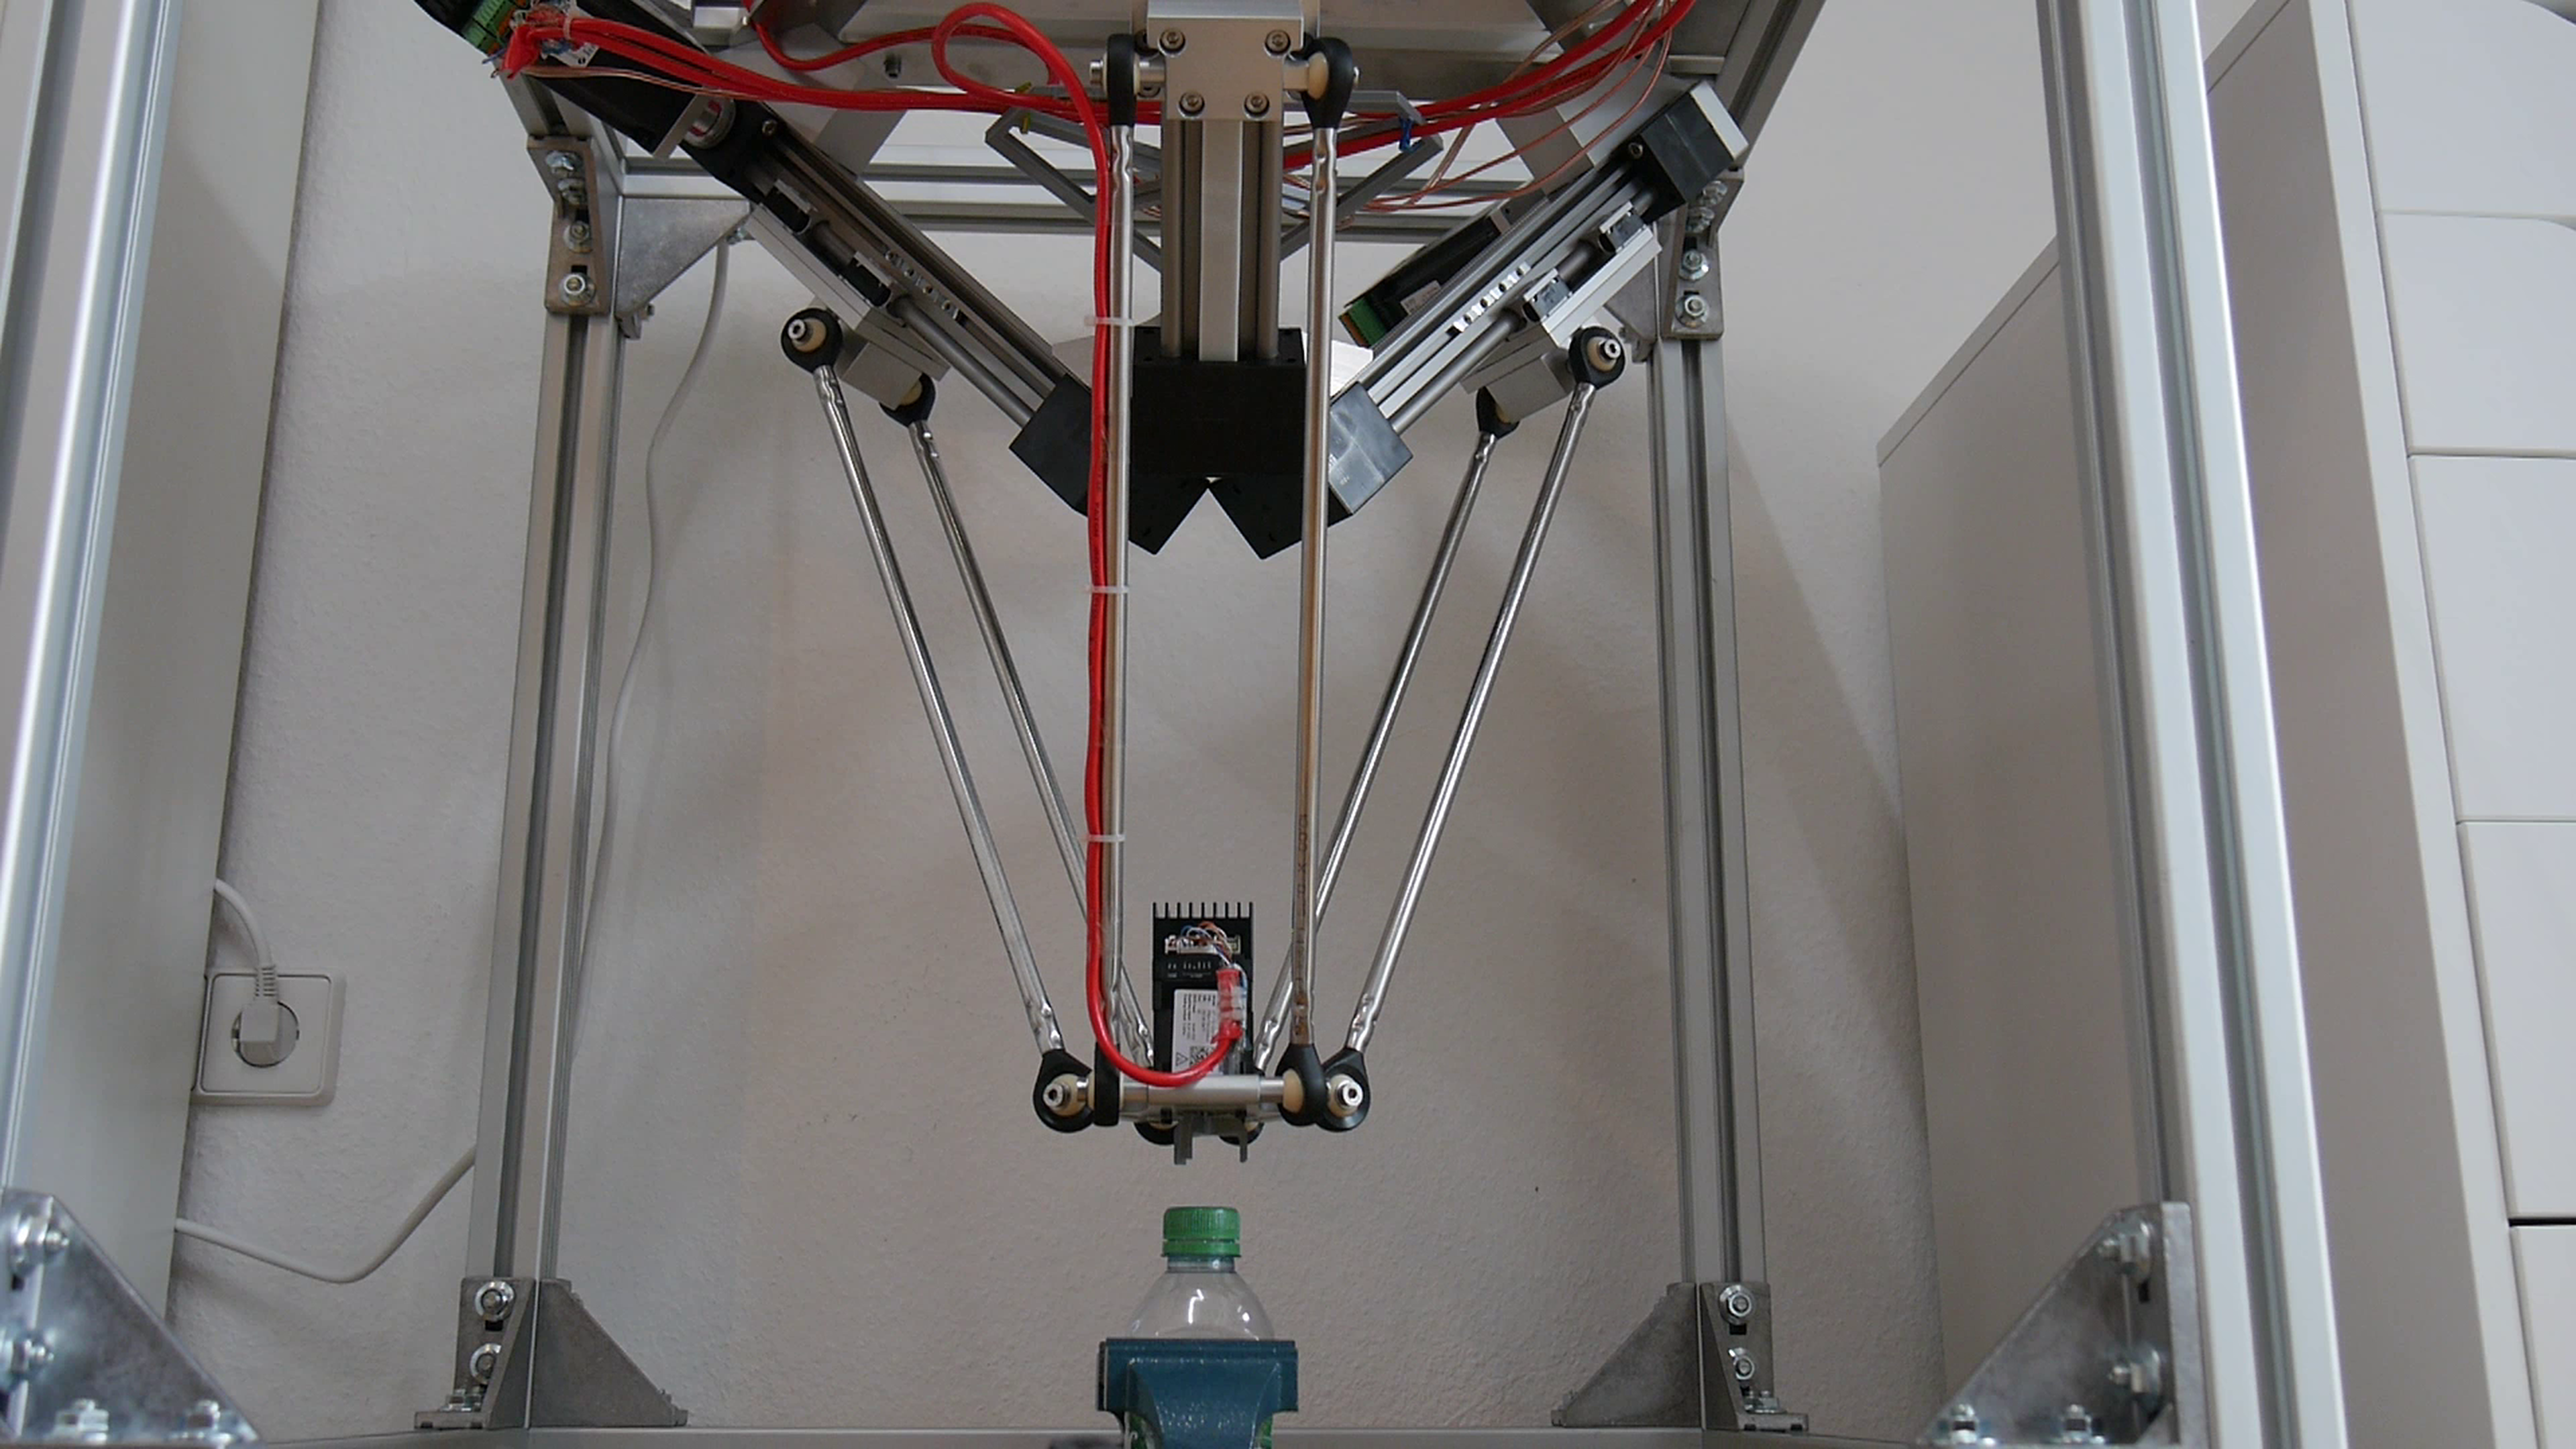
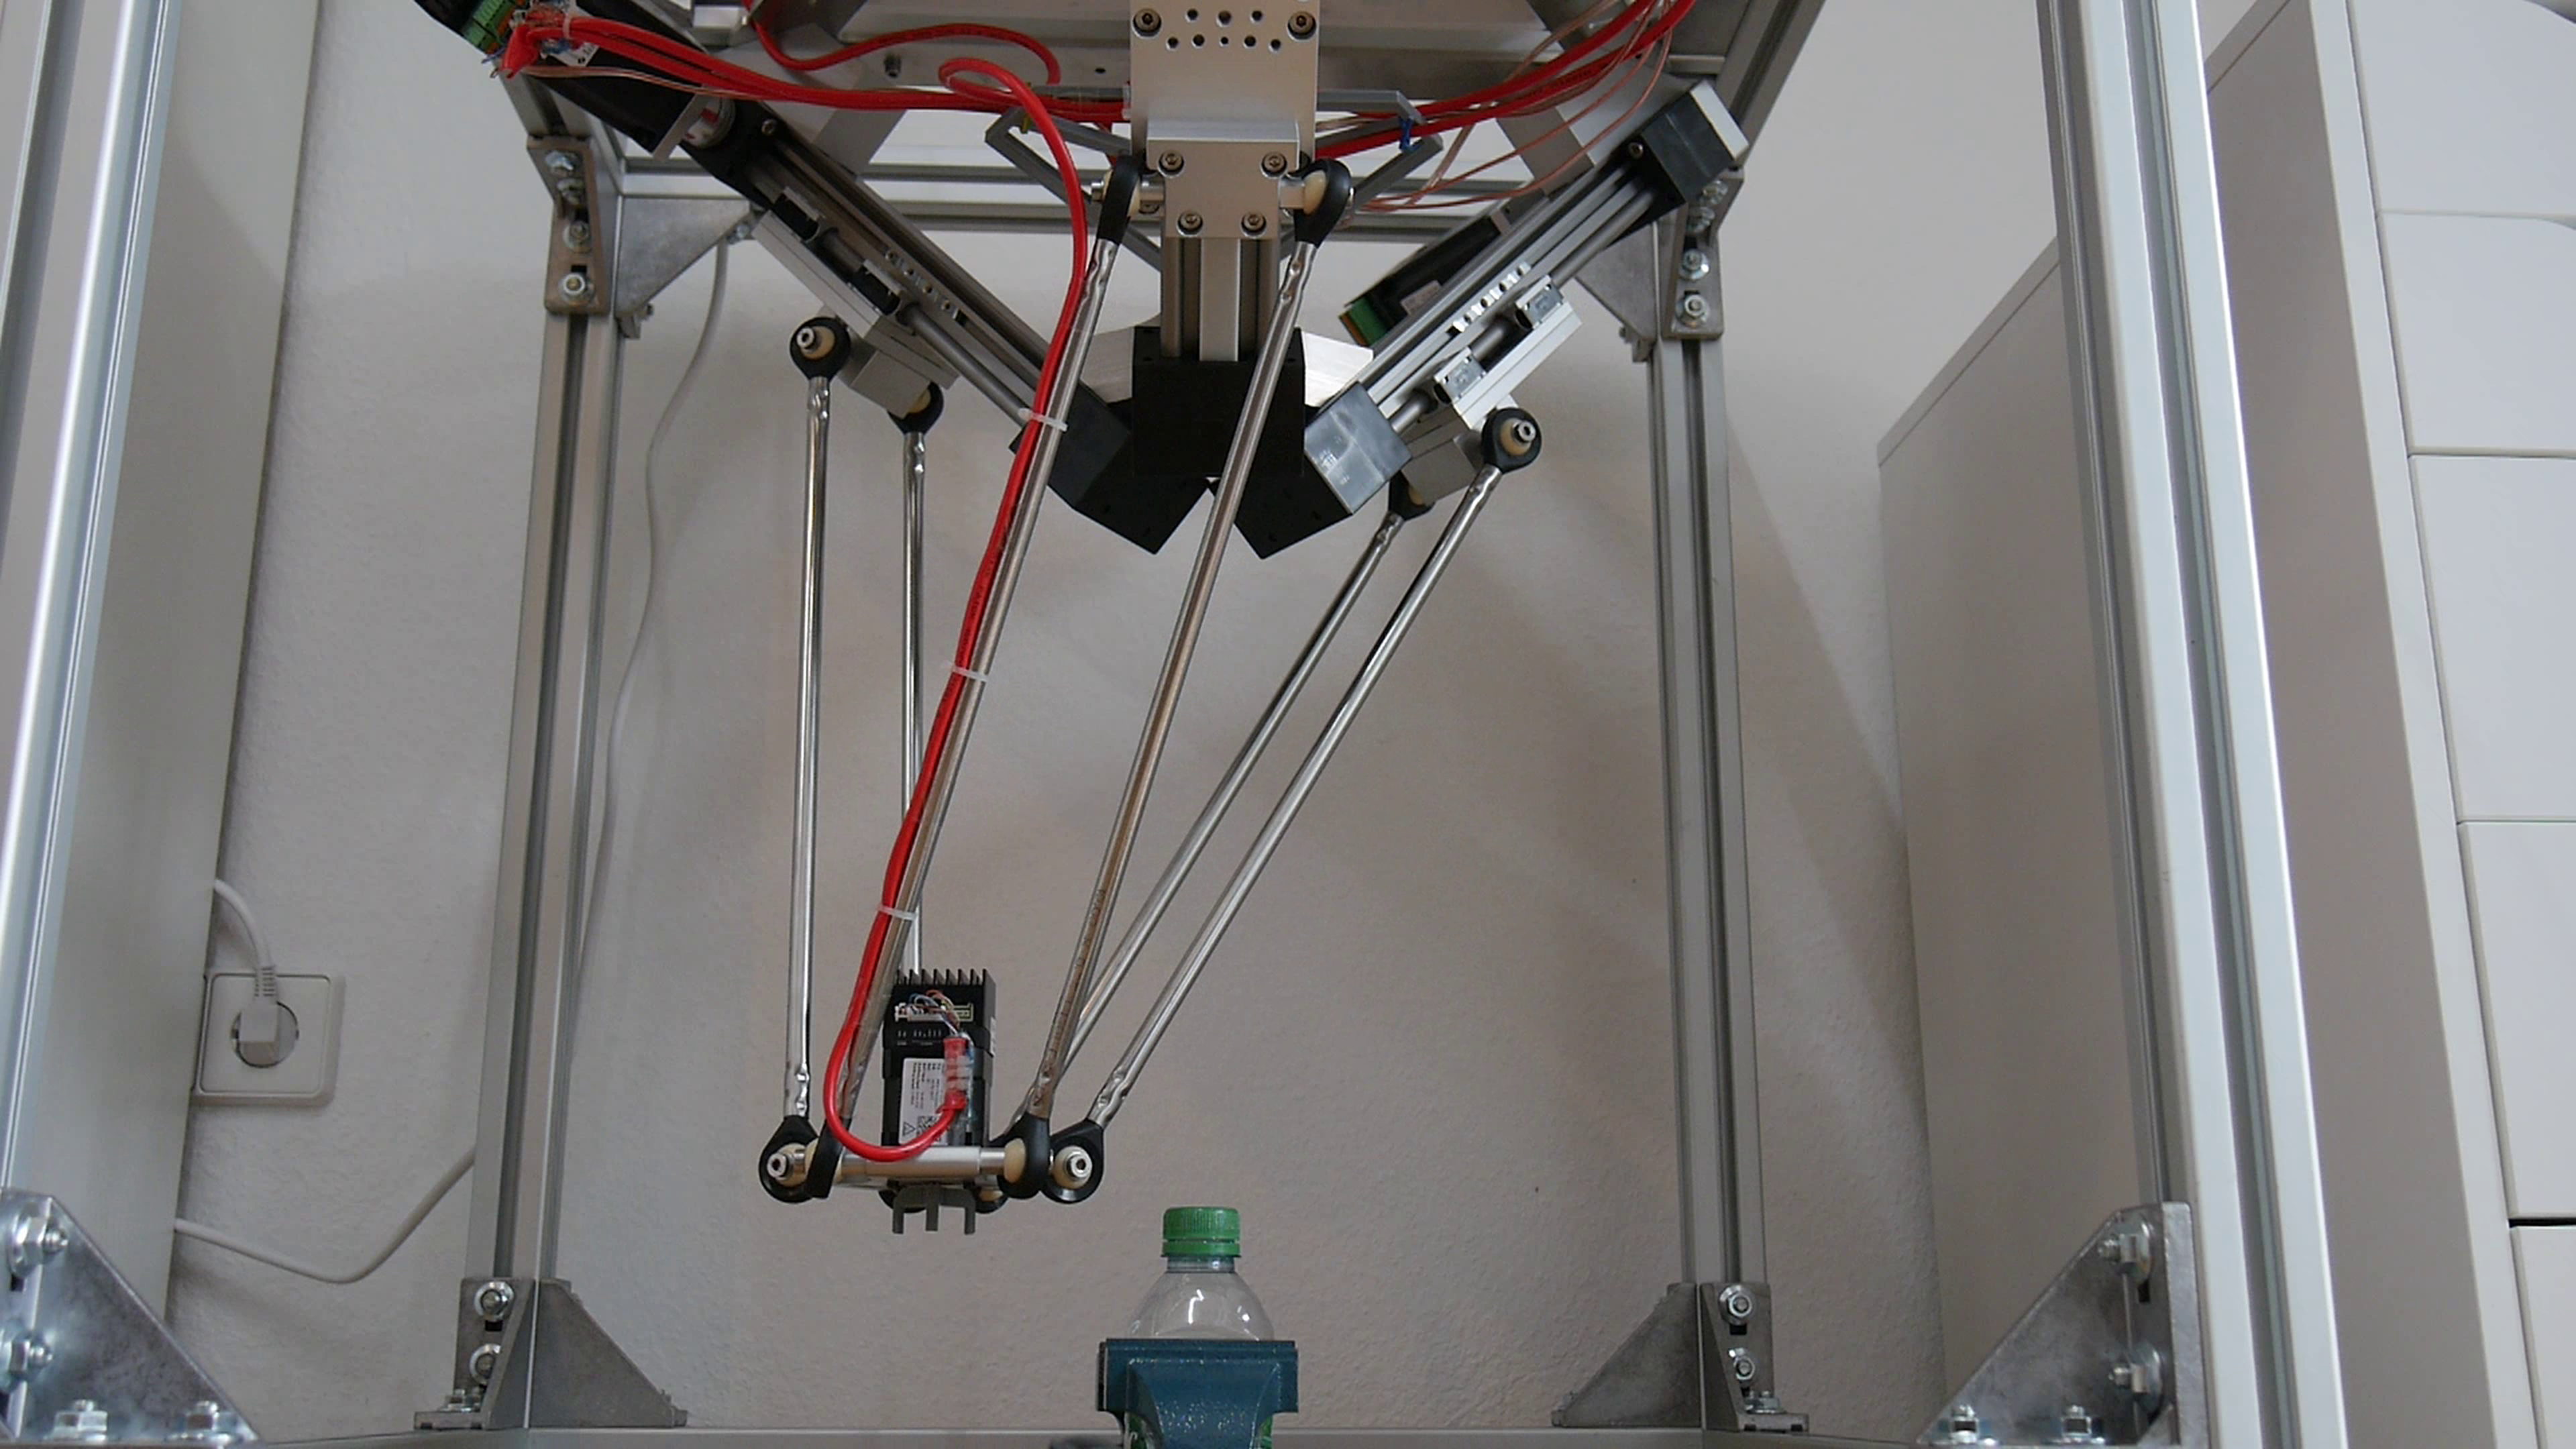
Robô delta com efetuador final giratório abre garrafa


Preço do Hardware:
DOF
3
Capacidade de carga máxima
5
kg
Custos do projeto
12.218,47
€
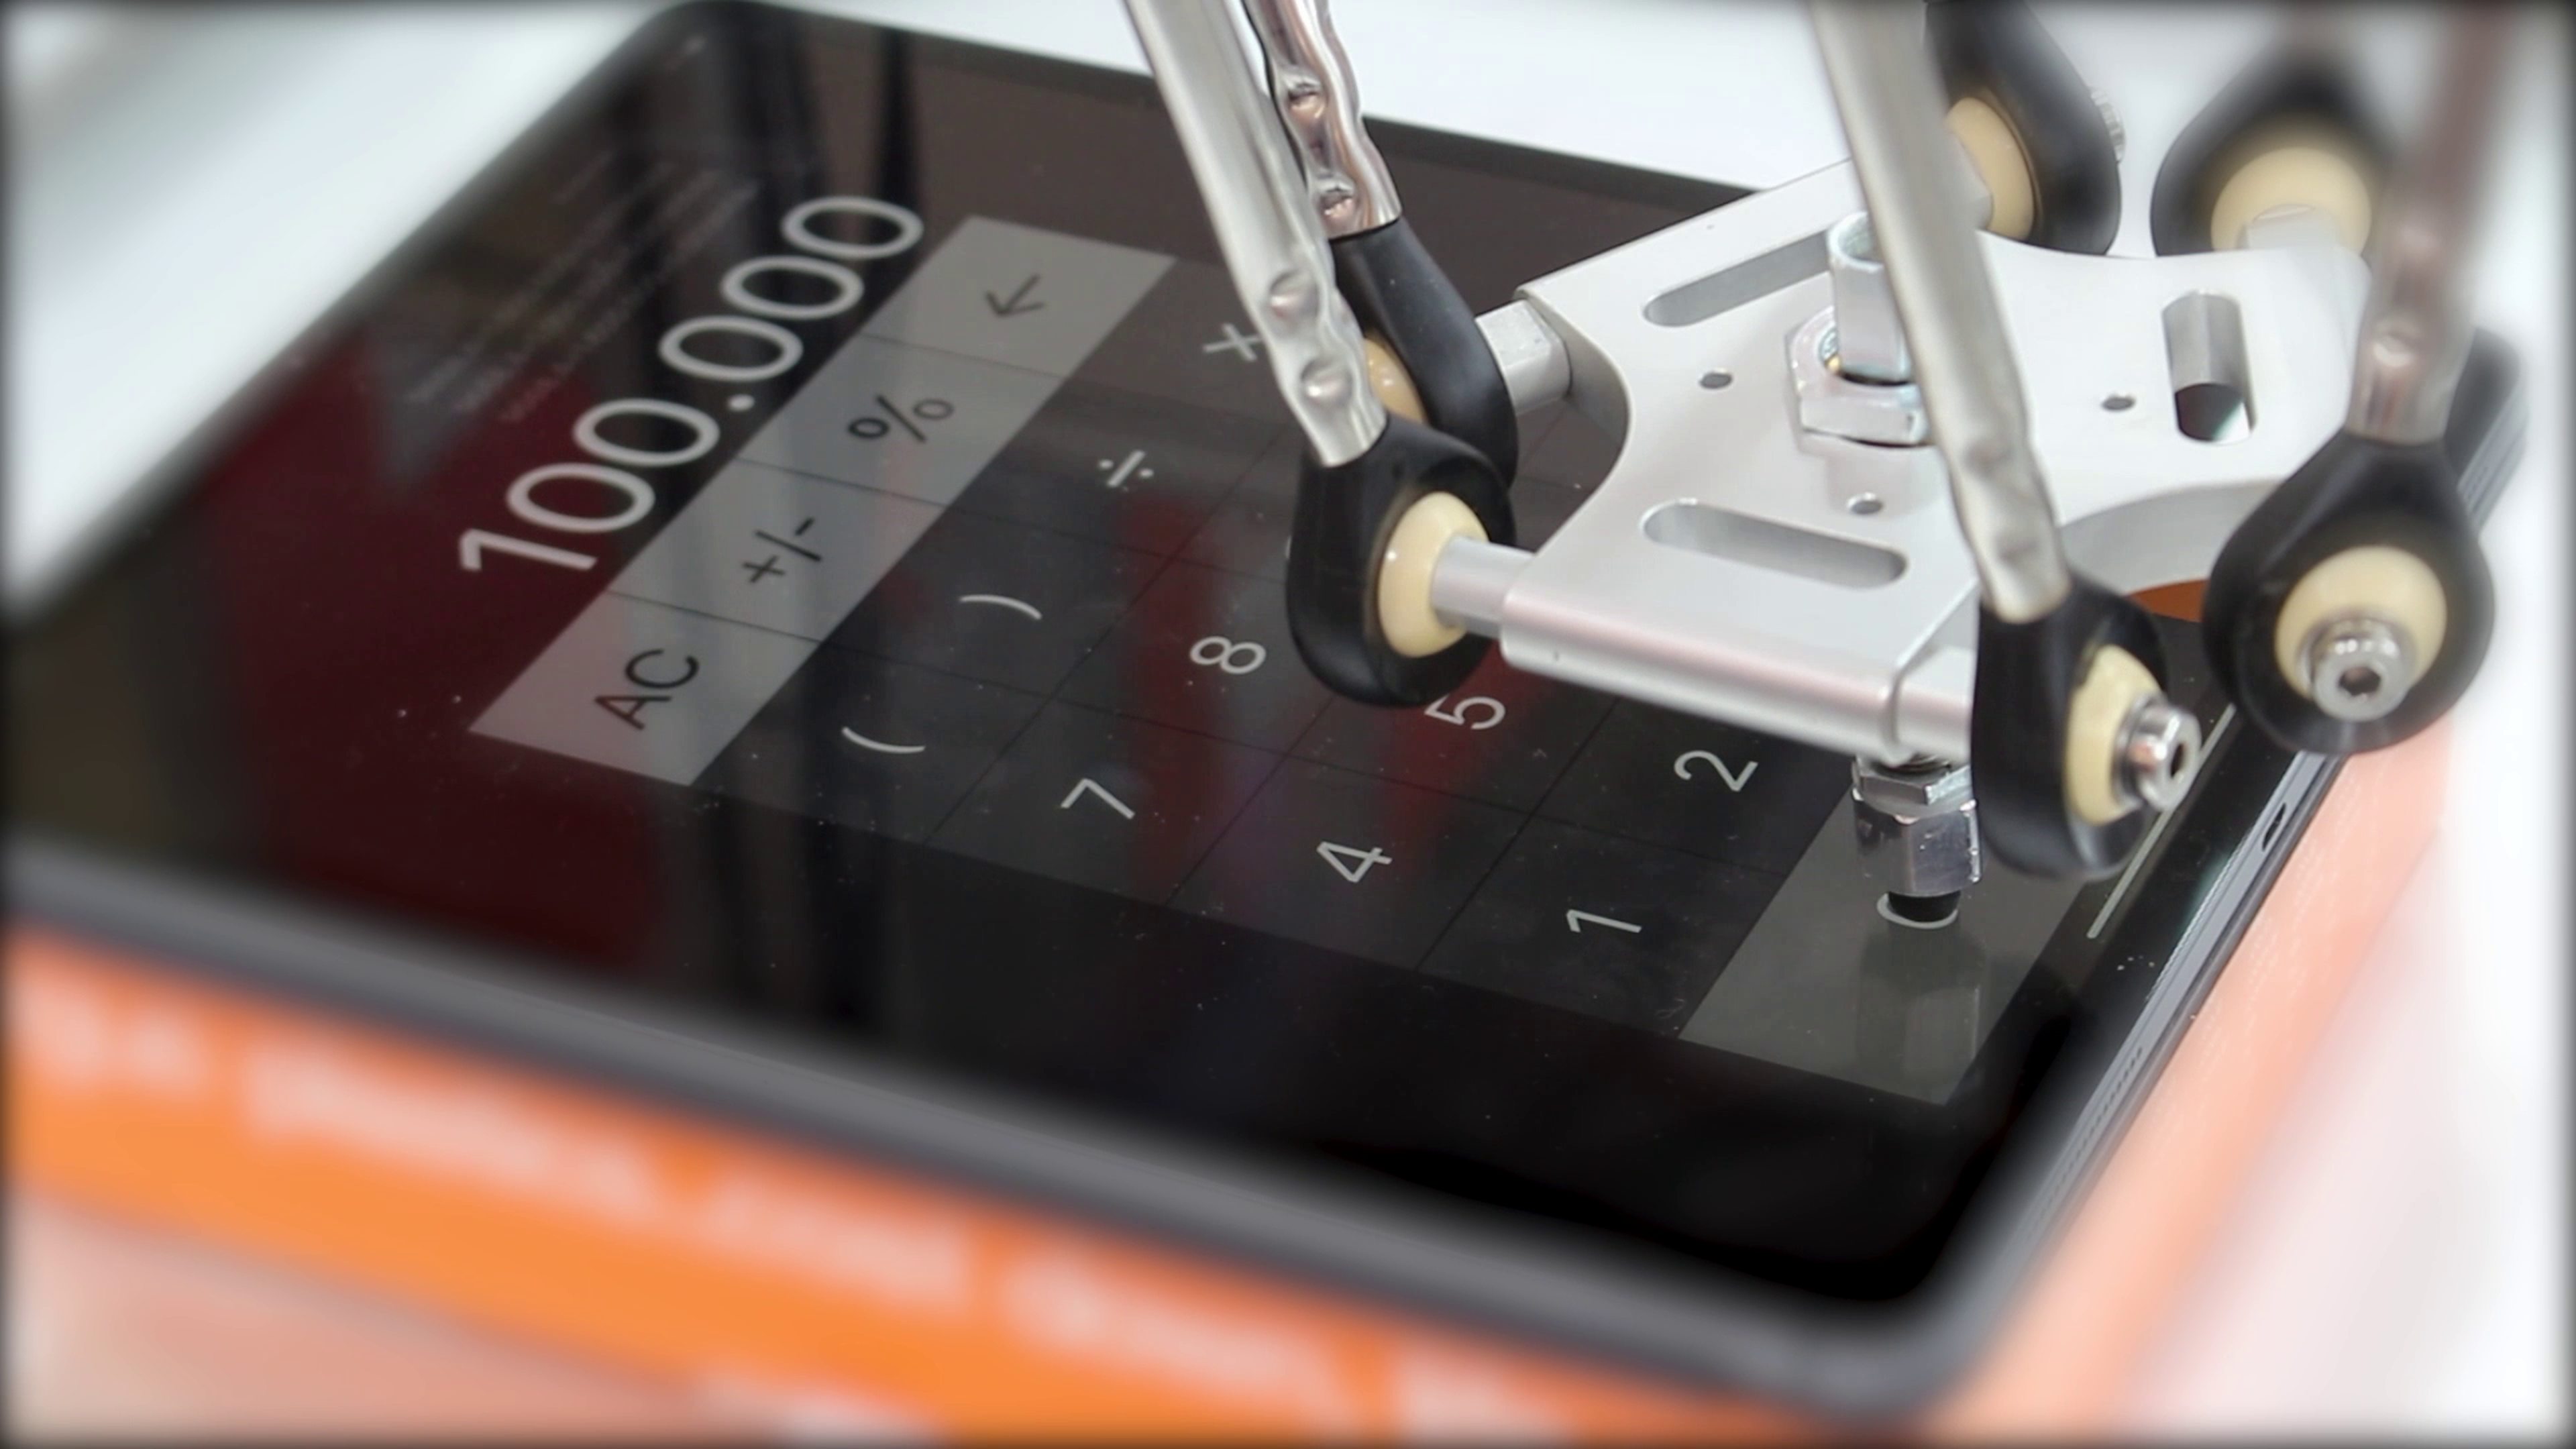
Tampagem automatizada de garrafas com robô delta e garra angular pneumática
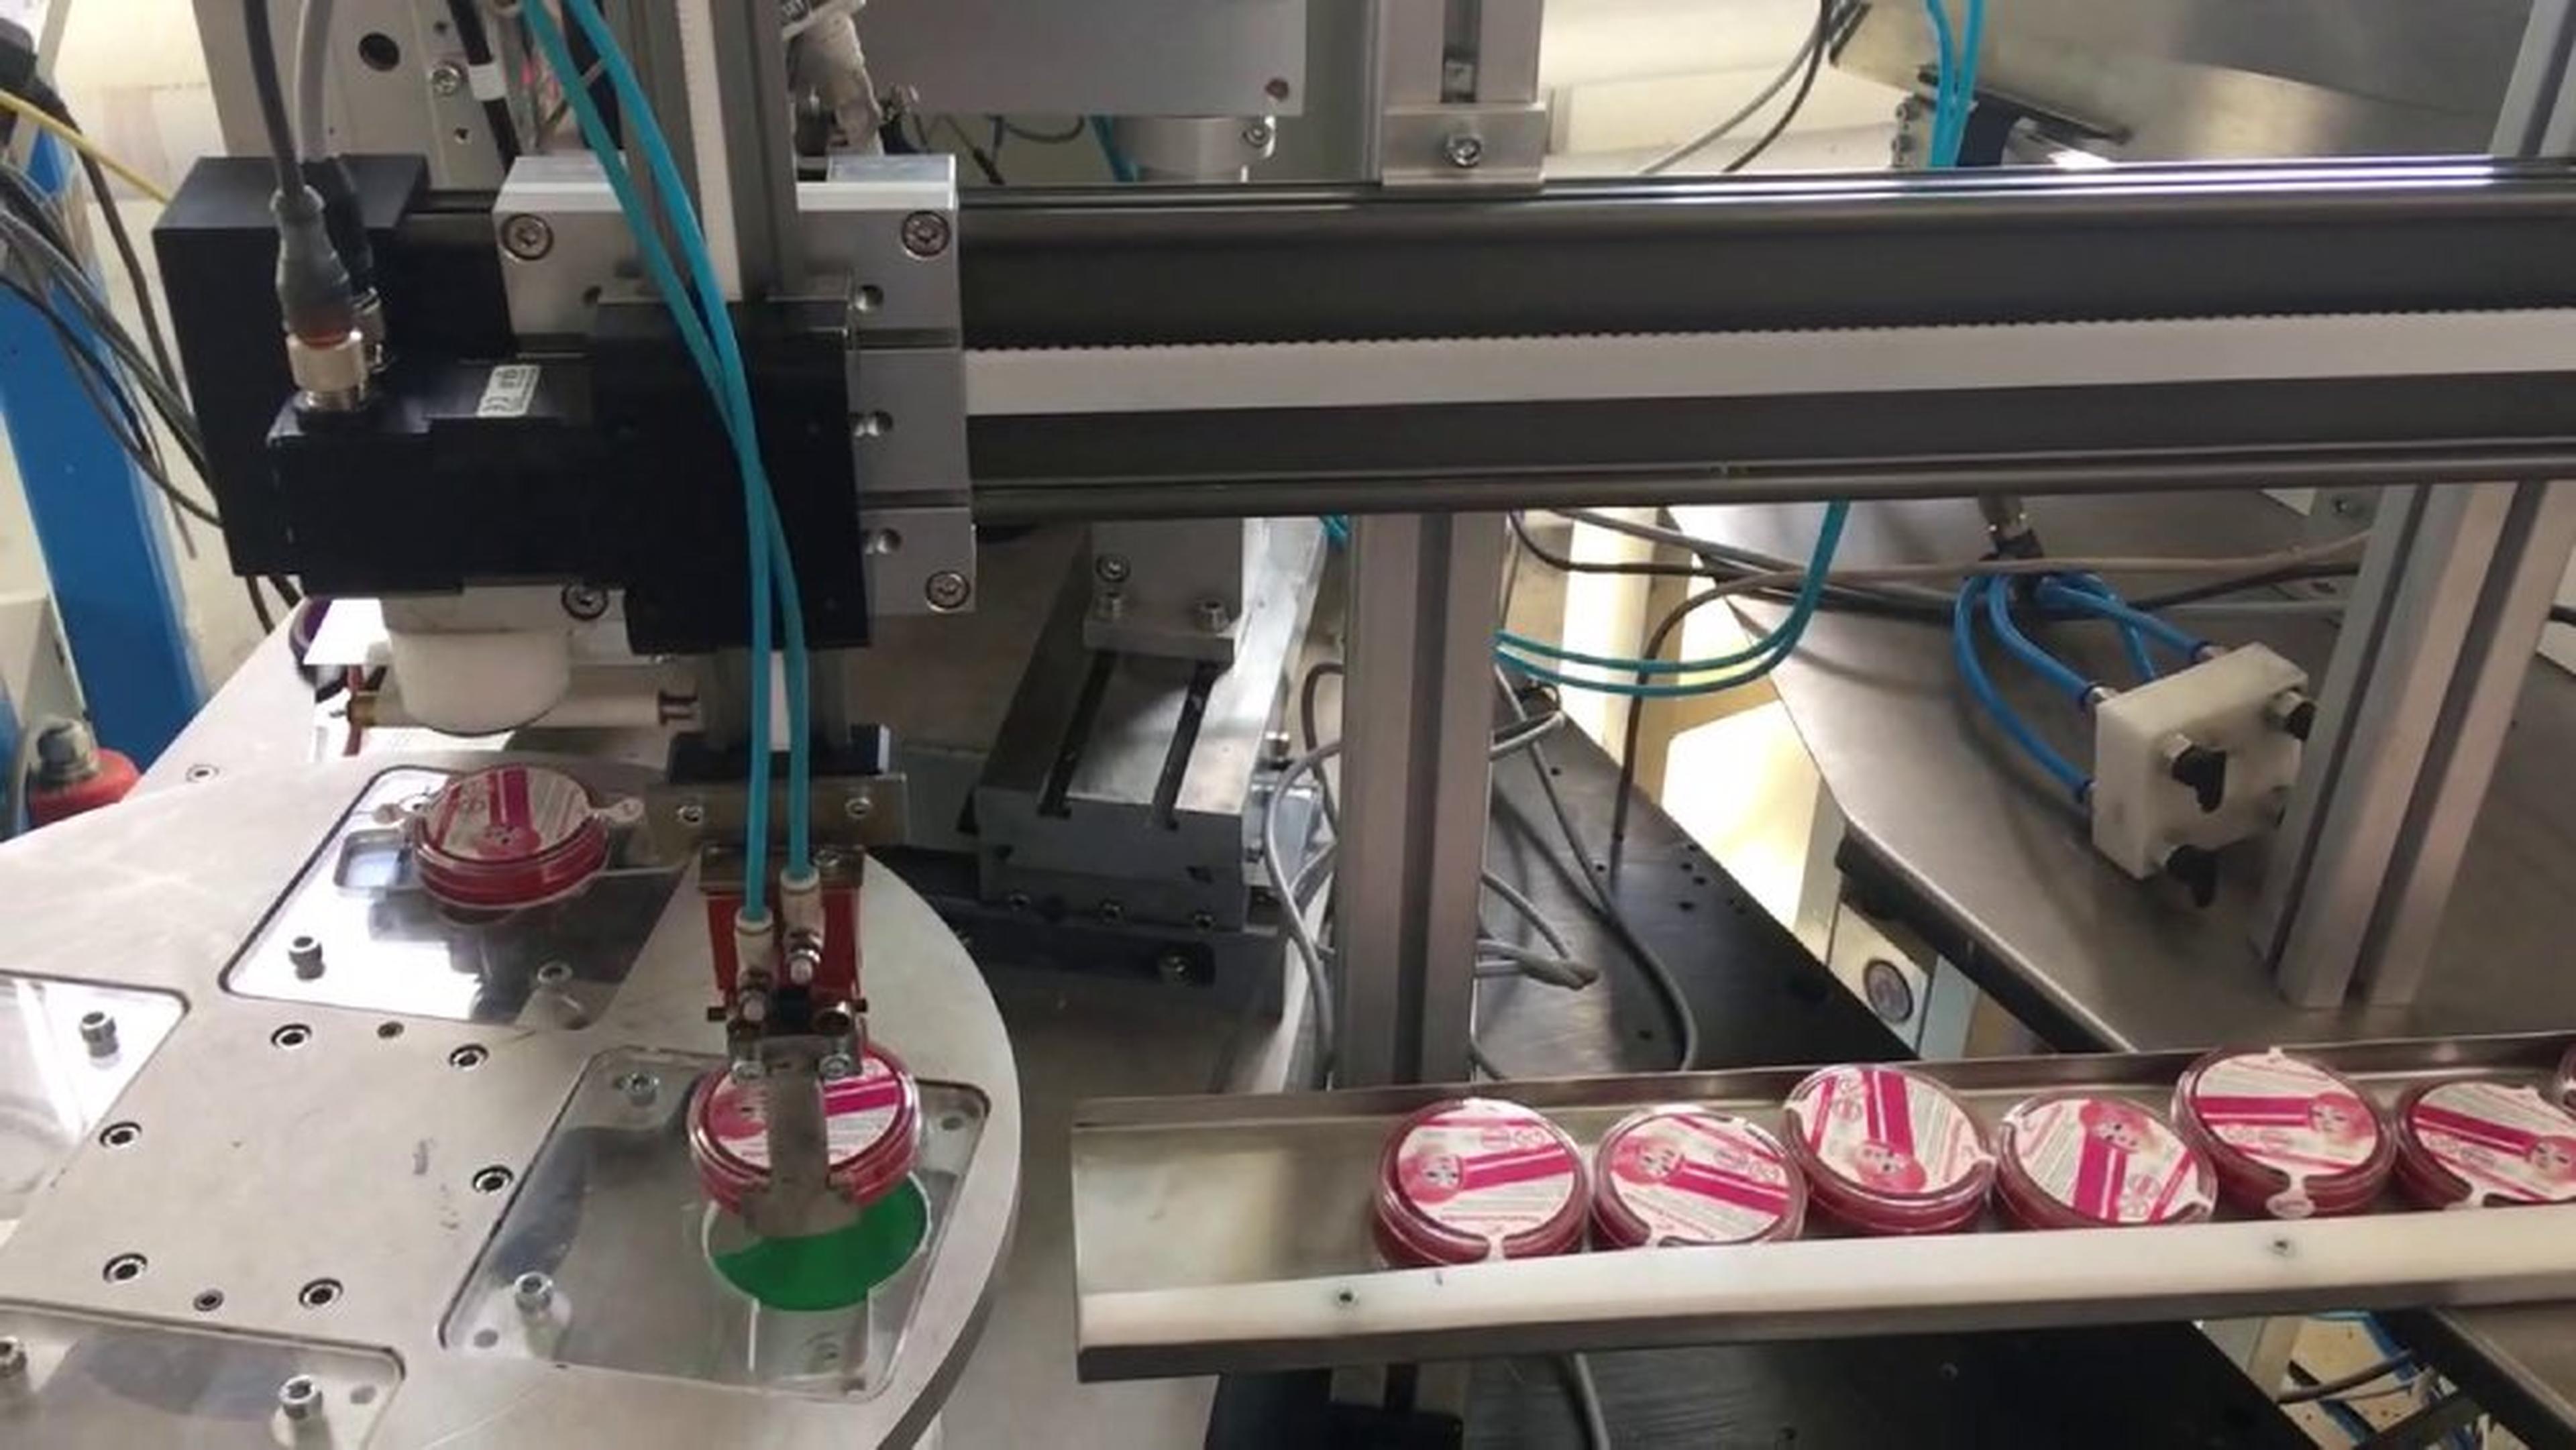
Nesta configuração de cliente, um segmento de uma linha de envase automática foi replicado para demonstrar a precisão robótica na tampagem de garrafas. Um robô delta, equipado com uma garra angular pneumática, executa a tarefa de forma fluida, girando e posicionando a tampa com segurança sobre a garrafa plástica. Essa configuração mostra como a tecnologia de automação pode otimizar processos repetitivos em setores como alimentos, bebidas e farmacêutico, aumentando a eficiência e garantindo uma execução sem falhas.
O que é a aplicação?
O sistema automatiza processos de tampagem de garrafas, usando rotação e precisão para fixar as tampas com segurança, o que o torna ideal para linhas de produção de alta velocidade que exigem operações confiáveis e precisas.
Quais são as vantagens da solução?
Alta eficiência: realiza a tampagem repetitiva de garrafas com velocidade e confiabilidade.
Precisão aprimorada: garante o posicionamento seguro das tampas e reduz erros.
Automação com bom custo-benefício: reduz o trabalho manual e otimiza a produção.
Quais são as vantagens do robô?
O robô delta equipado com garra pneumática se destaca em tarefas de tampagem:
Movimento rotacional suave: atende sem esforço a requisitos complexos de alinhamento.
Design adaptável: ajusta-se rapidamente a diferentes tamanhos de garrafas e tampas.
Integração compacta: encaixa-se perfeitamente em linhas de envase já existentes.
Otimizar a tampagem de garrafas com robótica delta
A combinação do robô delta com a garra angular pneumática oferece uma solução confiável e eficiente para a tampagem automatizada de garrafas. Ao reduzir erros manuais, aumentar a produtividade e garantir o posicionamento preciso das tampas, essa configuração é uma ferramenta essencial para linhas de envase modernas em setores variados.
3 Componentes