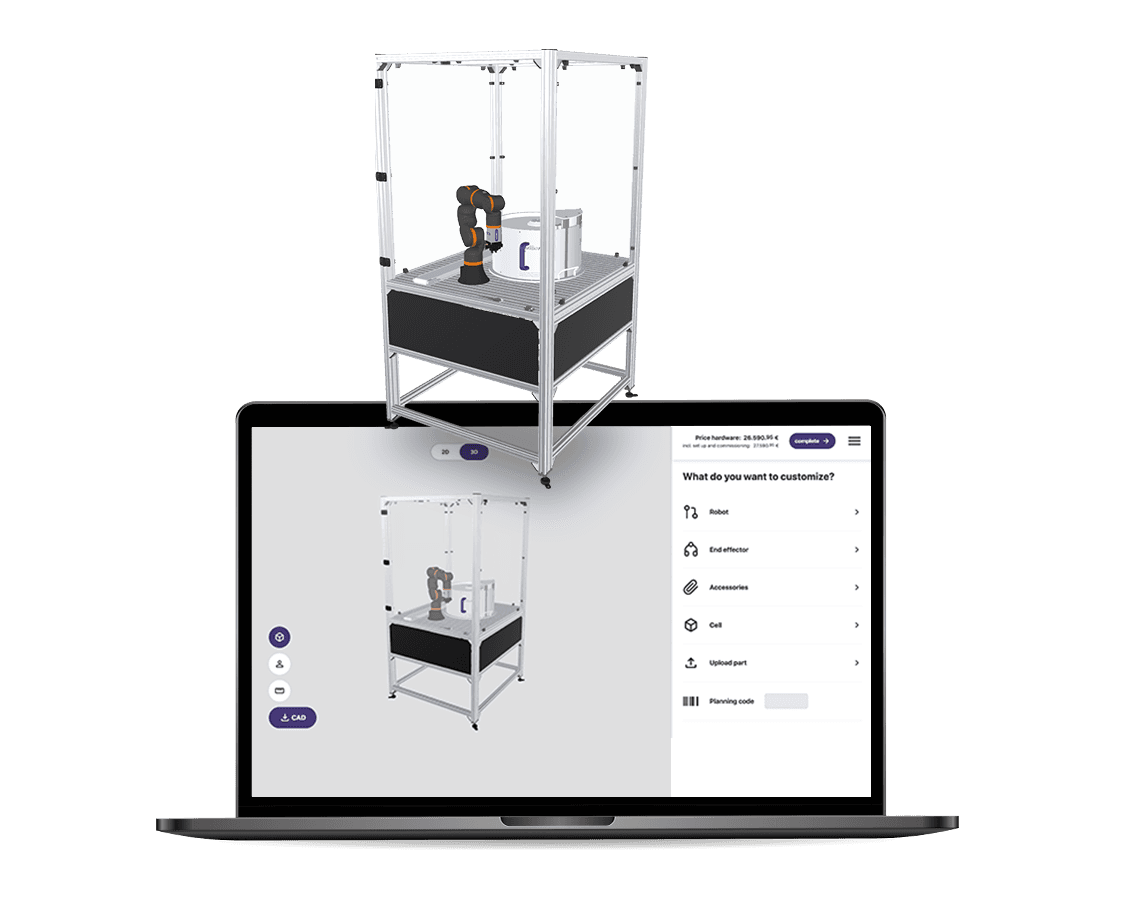
Cobot ReBeL incl. sétimo eixo | 7 DOF | 1500mm | 2kg
Variantes: 2500 mm
Cobot ReBeL com sétimo eixo para automação ampliada
Este pacote completo combina o Cobot ReBeL (4, 5 ou 6 DOF) com um sétimo eixo: um eixo linear drylin® ZLW-20200 acionado por correia dentada, com curso de até 3000 mm. O sistema oferece alcance de até 5800 mm (conforme a configuração), capacidade de carga de 2 kg e repetibilidade de ±1 mm.
O controle é feito pela igus® Robot Control, com integração direta ao barramento CAN. O sétimo eixo pode ser sincronizado ao robô como eixo externo. Protocolos suportados: Modbus TCP/IP, ROS, CANopen, I/Os digitais. Software disponível gratuitamente.
Aplicações típicas: pick & place, inspeção de qualidade, alimentação de máquinas, manuseio de peças grandes ou de várias estações. Ideal para PMEs, manufatura, logística e automação de laboratório.
Principais características
O pacote do 7º eixo para o ReBeL da igus!
Expanda o espaço de trabalho de seu ReBeL em pouco tempo. Com o nosso sétimo eixo, que pode ser usado de forma individual e flexível, você pode aumentar o raio de operação do seu ReBeL em até 5.800 mm! (de acordo com o projeto técnico) Seja suspenso ou horizontal, ambos são possíveis graças ao nosso eixo de correia dentada ZLW-20200 da drylin®, com uma longa vida útil e sem manutenção. Graças aos nossos plásticos tribologicamente otimizados, não é necessária nenhuma lubrificação adicional.
Controle
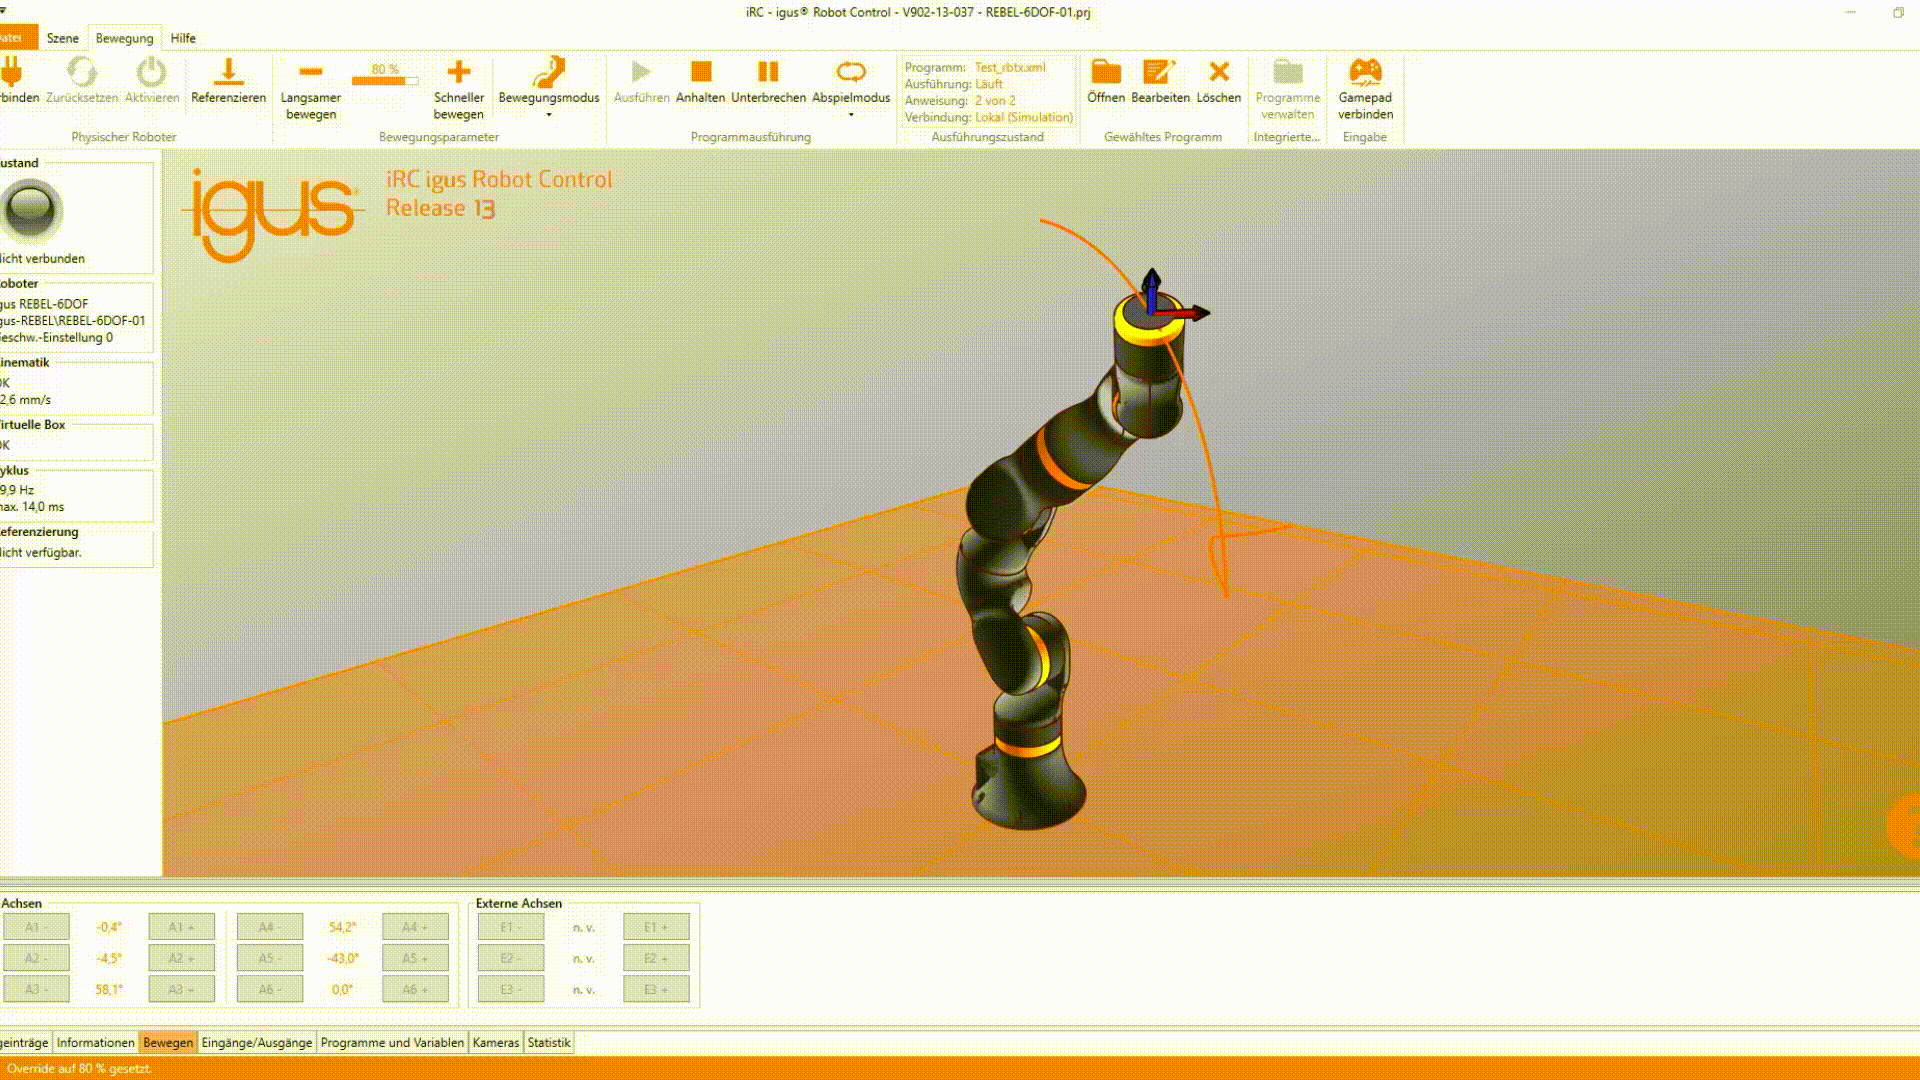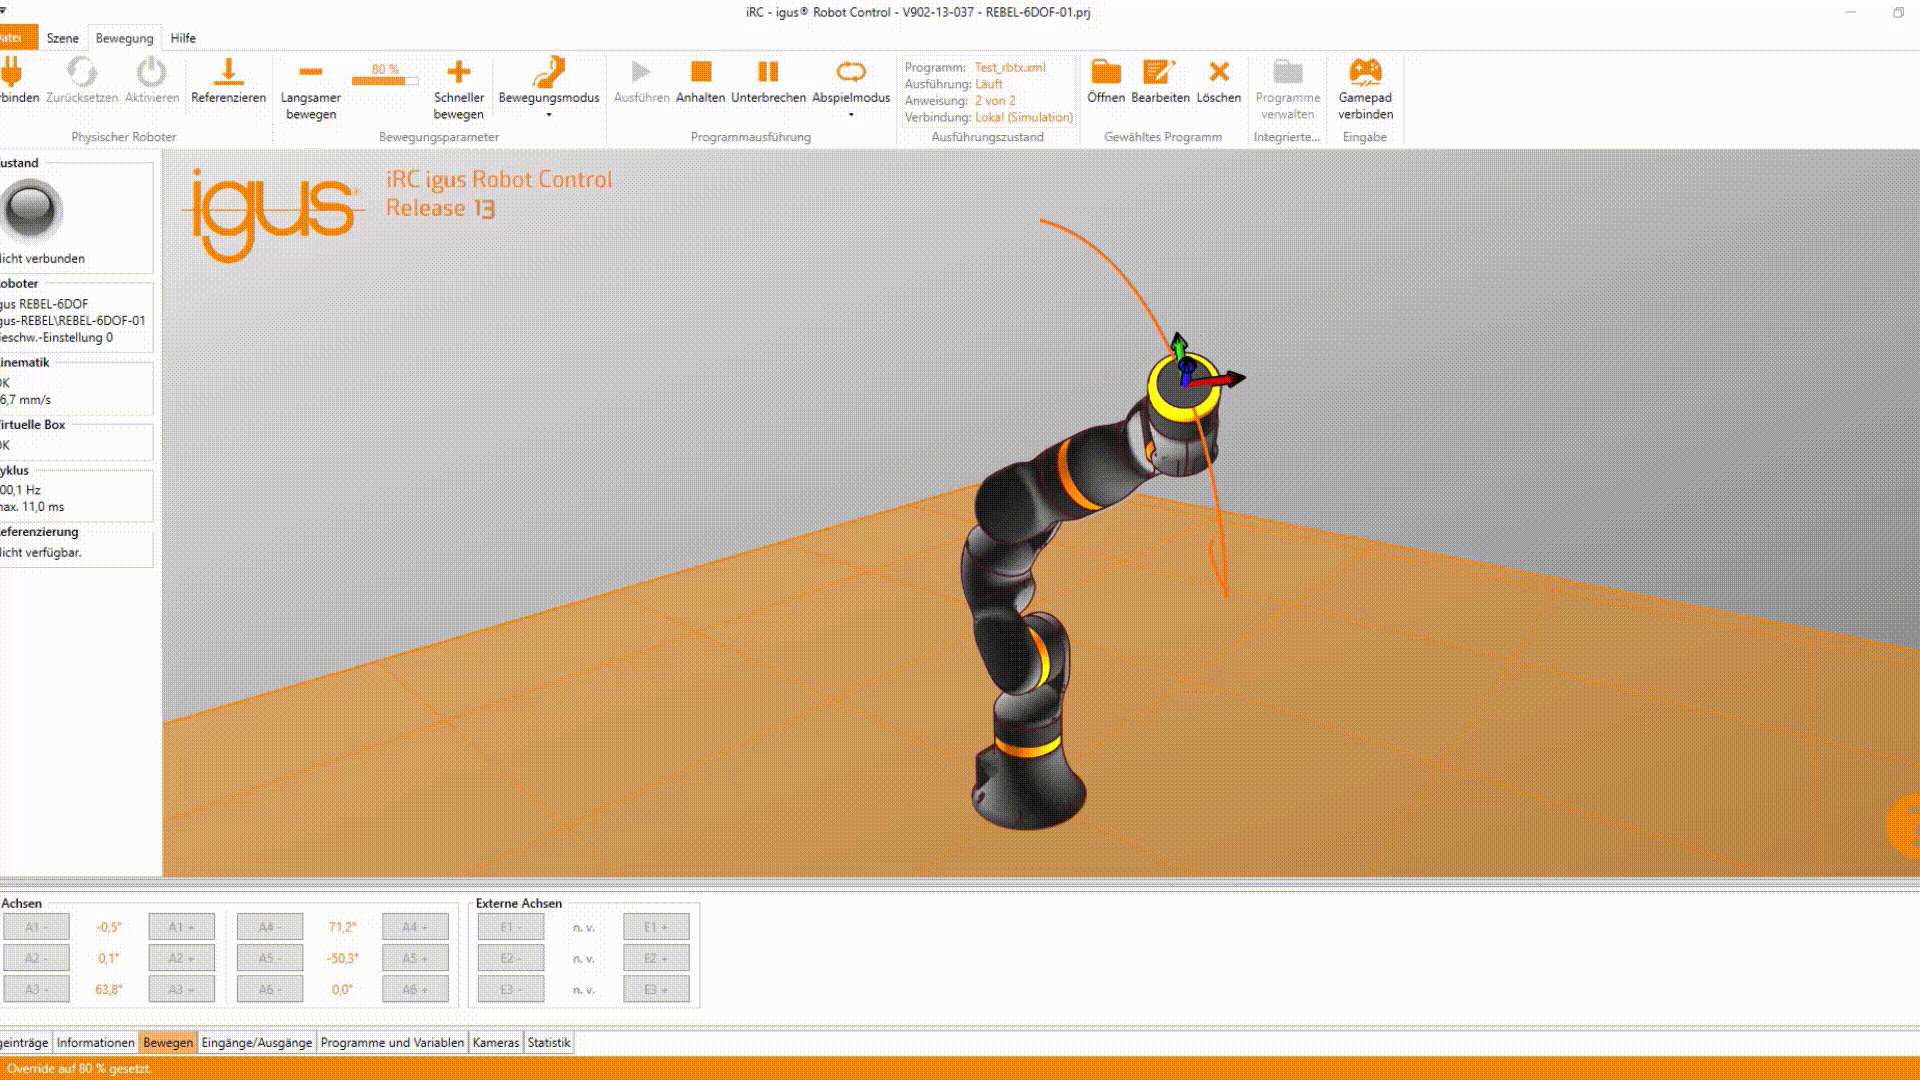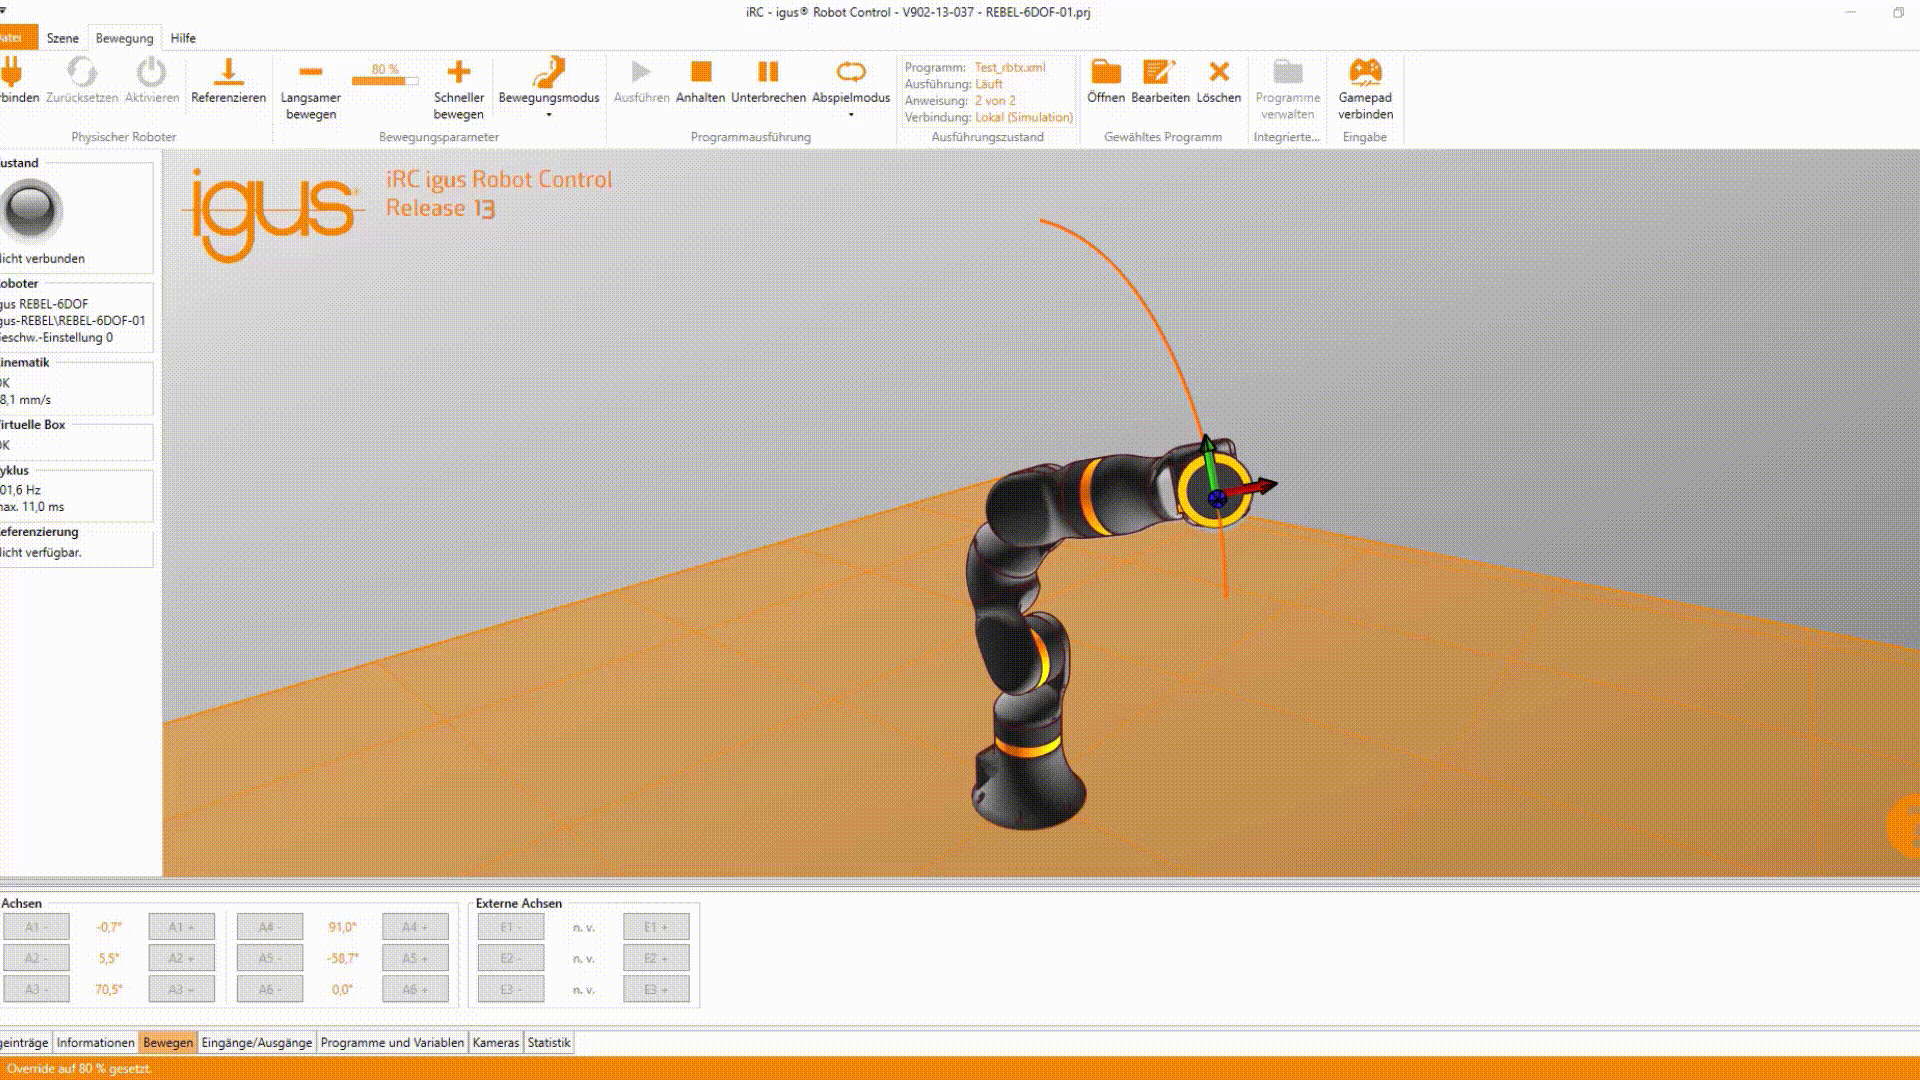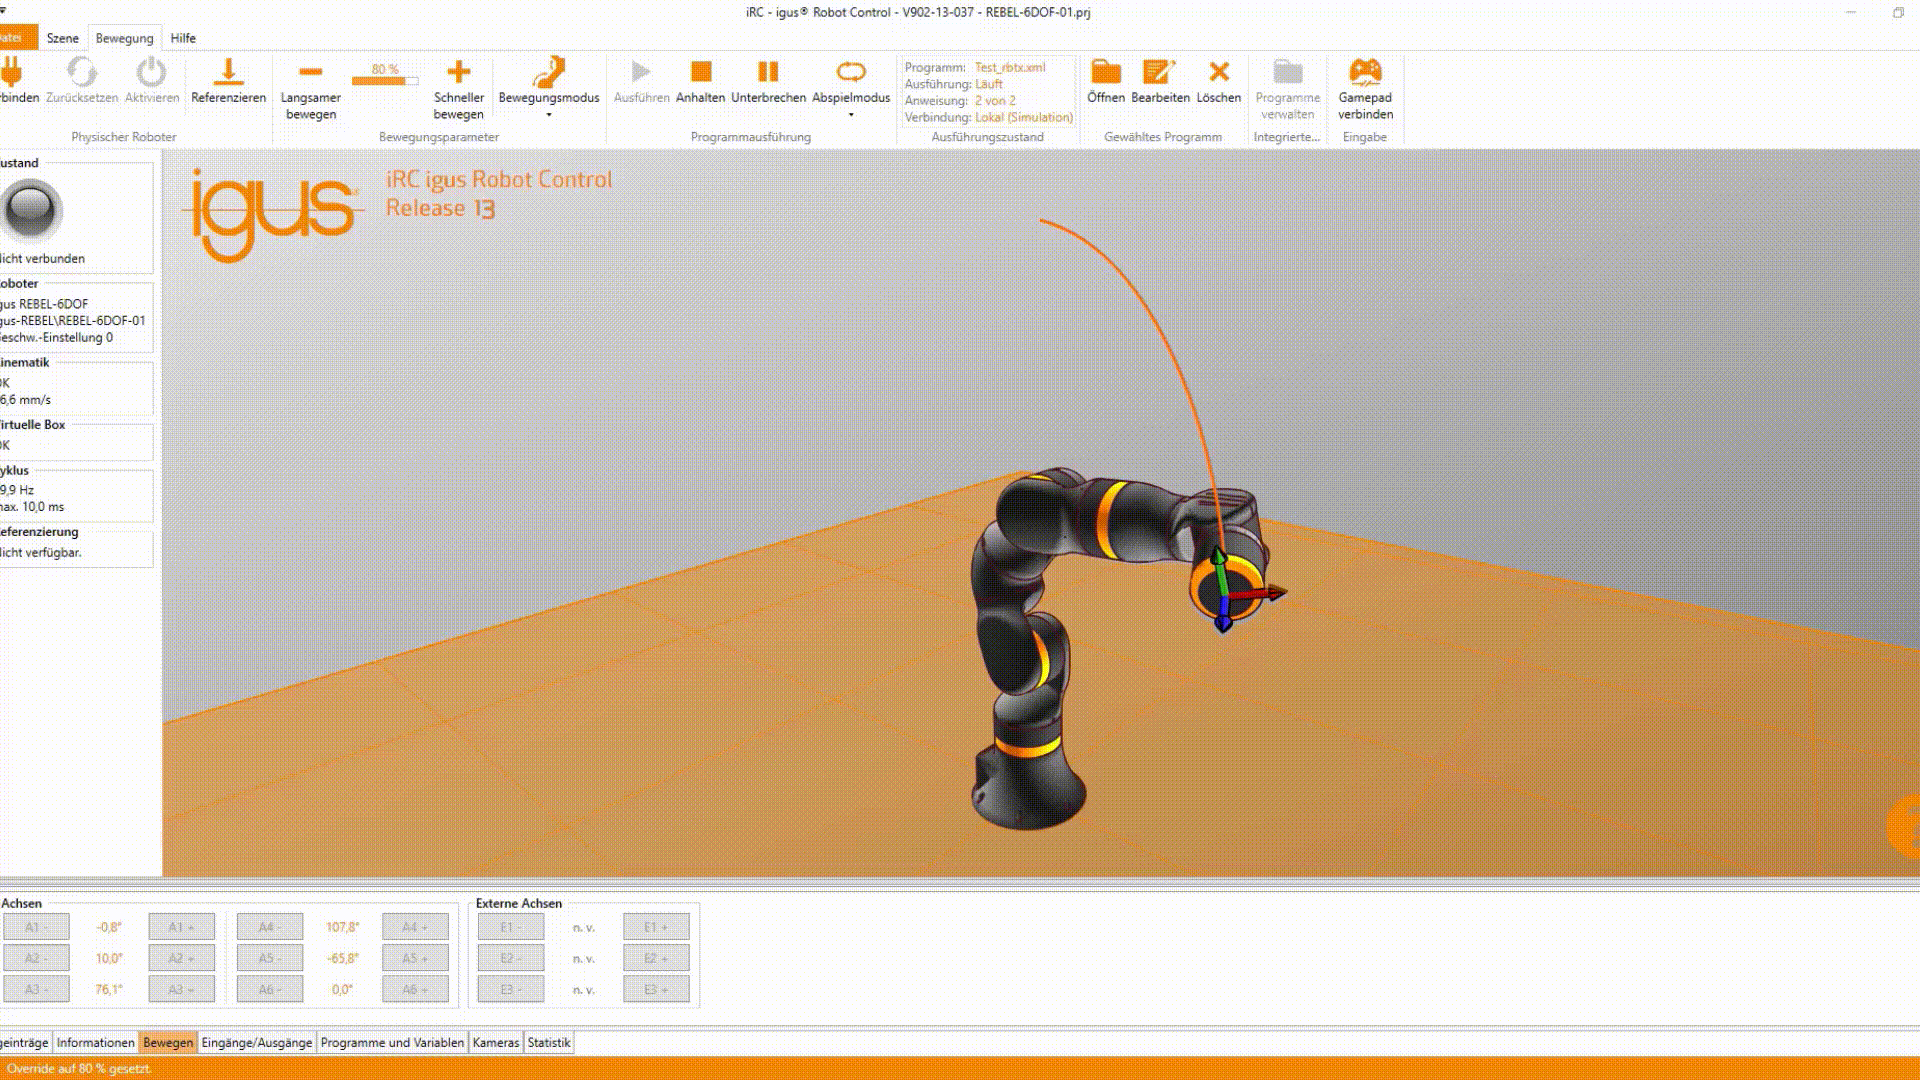
A nova caixa de controle possibilita controlar o 7º eixo diretamente por meio do Controle de Robô da igus como um eixo externo. Graças à conexão direta com o barramento CAN, você recebe uma solução pronta para conexão com a qual pode mover o sétimo eixo em um tempo muito curto. O movimento simultâneo do 7º eixo e do robô em posições ilimitadas também é possível graças ao controle direto por meio do Controle de Robô da igus. Você pode fazer o download do software gratuitamente aqui: igus® Robot Control software.

Áreas de aplicação
As aplicações típicas de nossos sétimos eixos para o ReBeL são:
Pick & Aplicativos de local
Controles de qualidade ou verificações de código de barras em componentes grandes
Processamento de várias estações de trabalho
Processar componentes maiores que estão fora do espaço de trabalho normal do robô
Soluções de baixo custo criadas com o RBTX
Agende uma videochamada gratuita com nossos especialistas